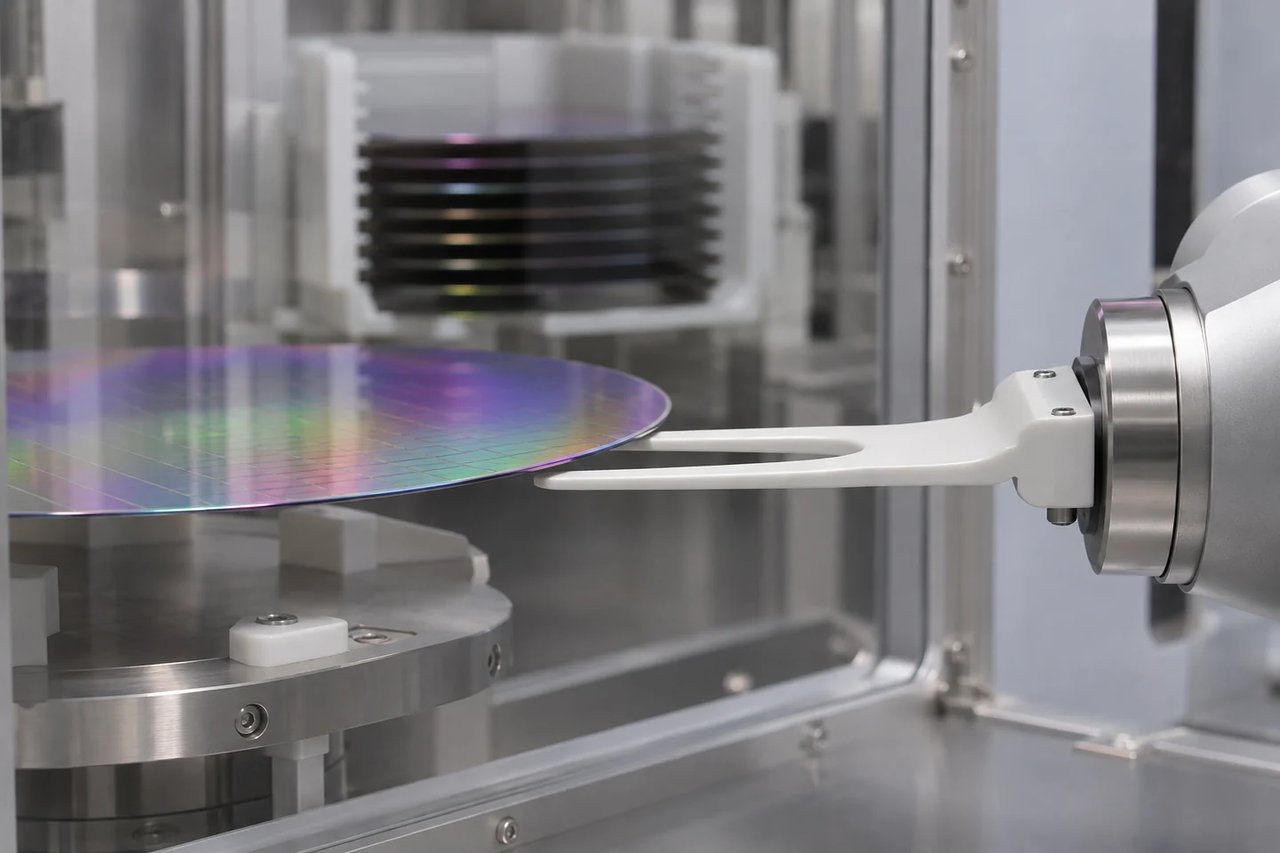
从机器人接口和晶圆接触方案开始。陶瓷末端执行器需适配工具,按要求支撑或夹持晶圆,并满足工位的温度、清洁及污染控制要求。在提出等级或公差要求前,应先记录这些输入参数。
图纸上应包含哪些内容?
应包括零件号及版本号、安装基准面、孔位分布图、总厚度、接触区域以及允许的边缘几何形状。标明片盒或腔室的间隙尺寸,以及传输过程中的运动包络范围。注明晶圆直径、背面接触限制,以及任何禁布区(keep-out zones)。若为替换件,须将未磨损界面尺寸与实测磨损表面尺寸分别标注。
材料与夹持方式应如何规定?
氧化铝和碳化硅是晶圆搬运机械臂常用的陶瓷材料示例。需将特定牌号与实际的温度循环、清洗介质、刚度及电学性能要求进行比对。明确指定支撑方案。若设计采用真空吸附,需注明吸气口、流道及吸盘的几何结构,并就检测泄漏或夹持性能所用的压力、夹具及方法达成一致。
首件应验证哪些内容?
明确哪些尺寸为关键尺寸,确定其测量位置与方法,并约定报告所含内容。检查接触表面及边缘状态,随后在具有代表性的夹具或设备中验证装配配合、传输运动及晶圆接触效果。如工艺有要求,还需增加颗粒物、清洁度及包装检查。结果记录中须包含图纸版本号、材料牌号及样品标识。
准备询价单(RFQ)
提供图纸、安装接口、晶圆接触示意图及运行工况,以便开展可行性评审。针对在马来西亚部署的设备项目,请使用下方区域询价页面。
如需核对设备零件询价与首件验收的完整资料,请参阅《半导体设备用陶瓷与石英件采购指南》。